ROBOTIK & INTEGRATION / ROBOTICS ENGINEERING
Robotik dort einsetzen, wo sie den Prozess besser macht.
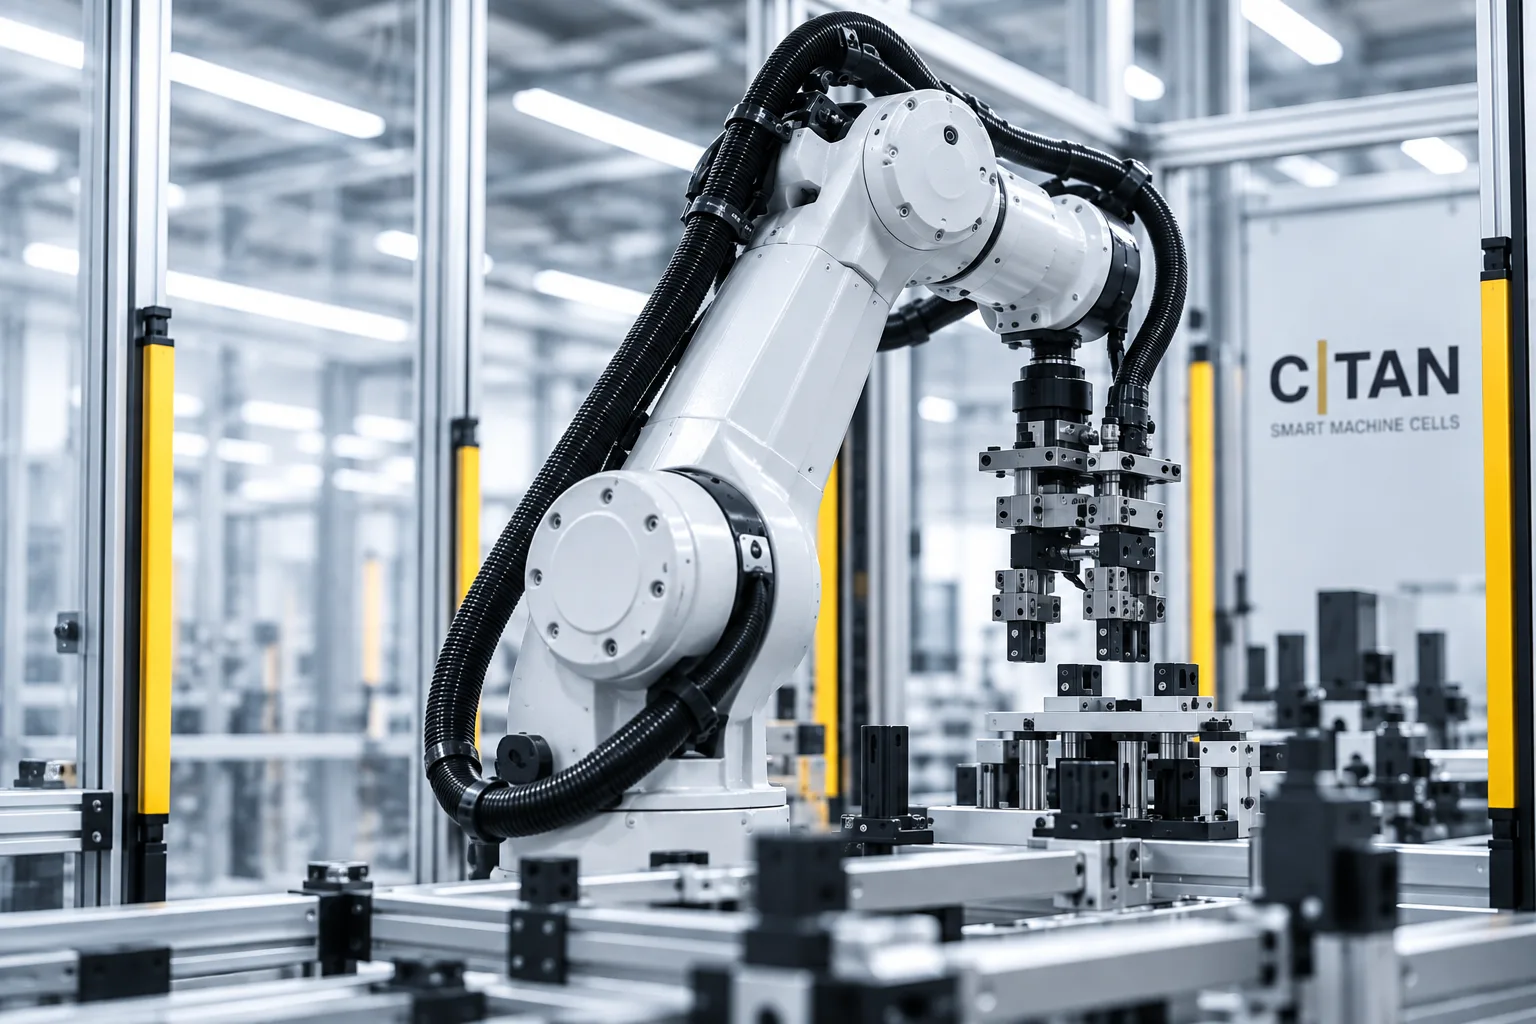
CITAN integriert Industrierobotik als Bestandteil individuell entwickelter Maschinen- und Automatisierungslösungen. Roboter, Greifer, Vorrichtung, Sicherheitstechnik und Steuerung werden dabei gemeinsam auf Bauteil, Prozess und Produktionsumgebung abgestimmt.
ENGINEERED FOR INTEGRATION
01 / ROBOTICS
Nicht der Roboter steht am Anfang einer Automatisierungsaufgabe, sondern der Produktionsprozess. Bauteil, Bewegung, Reichweite, Taktzeit, Last, Zugänglichkeit und Prozessanforderungen bestimmen, welche Robotik technisch sinnvoll eingesetzt werden kann.
CITAN wählt und integriert Robotik deshalb immer ausgehend von der konkreten Maschinenfunktion.
PROCESSMOTIONPAYLOADREACH
02 / INTEGRATION
Eine funktionierende Roboterapplikation entsteht erst durch das Zusammenspiel aller Komponenten.
Roboter, Greifer, Vorrichtungen, Sensorik, Zuführung, Sicherheitstechnik und Steuerungslogik werden bei CITAN als ein zusammenhängendes System entwickelt.
ROBOTICS IS PART OF THE MACHINE.
03 / END OF ARM TOOLING
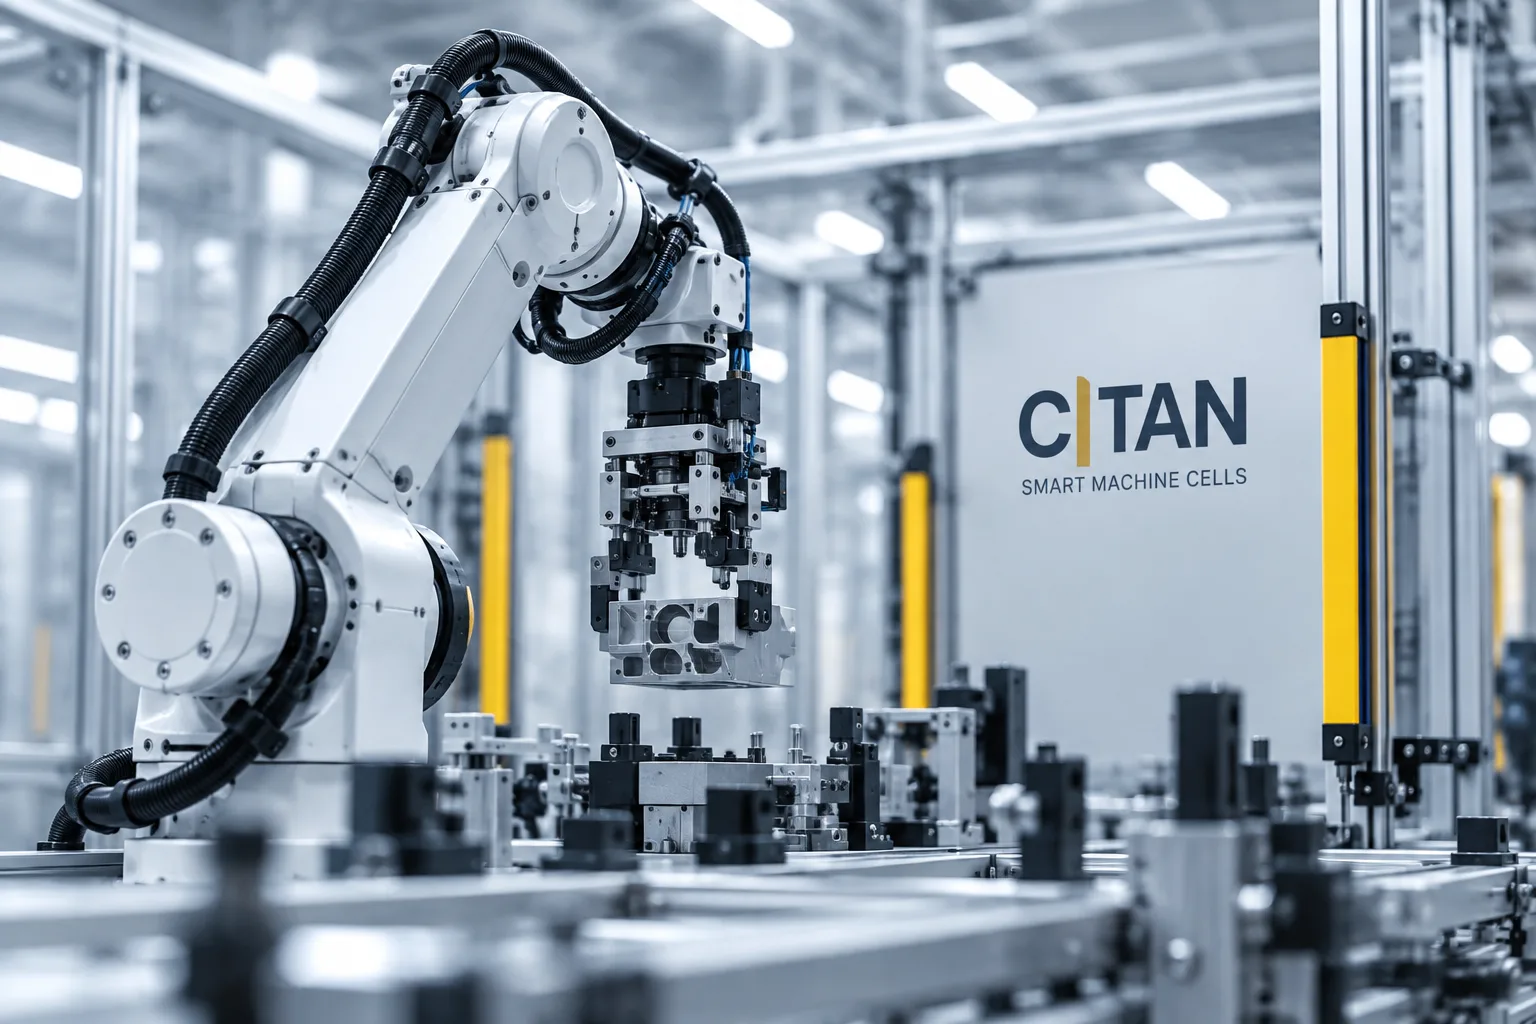
Der Roboter erzeugt Bewegung. Die eigentliche Interaktion mit dem Bauteil übernimmt das Werkzeug. Greifer und End-of-Arm-Tooling werden passend zu Bauteilgeometrie, Prozess, Kräften, Toleranzen und erforderlichen Funktionen entwickelt.
Dabei berücksichtigt CITAN unter anderem Greifsicherheit, Zugänglichkeit, Sensorik, Werkzeugwechsel und Wartbarkeit.
GRIPPINGPOSITIONINGSENSINGTOOL CHANGEPROCESS TOOLING
04 / MOTION ENGINEERING
Roboterbewegungen werden nicht isoliert programmiert. Bewegungsraum, Prozessfolge, Kollisionsbereiche, Taktzeit und Maschinengeometrie beeinflussen sich gegenseitig.
CITAN betrachtet deshalb Roboterbewegung bereits bei der Entwicklung der Maschinenarchitektur.
05 / MACHINE INTEGRATION
Robotik entfaltet ihren Nutzen erst als Bestandteil eines durchgängigen Produktionssystems. Mechanische Schnittstellen, Materialfluss, Steuerung, Sicherheit, Bedienung und Prozessperipherie werden deshalb gemeinsam mit der Roboterapplikation entwickelt.
Das Ergebnis ist keine nachträglich ergänzte Roboterlösung, sondern eine integrierte Maschinenfunktion.
MECHANICSROBOTICSCONTROLSAFETYPROCESS
06 / ROBOT SELECTION
Reichweite, Traglast und Geschwindigkeit sind nur ein Teil der Auswahl. Auch Einbaulage, Bewegungsraum, Genauigkeit, Schnittstellen, Umgebungsbedingungen und zukünftige Anforderungen beeinflussen die geeignete Roboterkonfiguration.
CITAN legt Robotik deshalb passend zur gesamten Maschinenarchitektur aus.
07 / ENGINEERING DETAIL
Zuverlässige Robotik entscheidet sich häufig an konstruktiven Details. Greifergeometrie, Werkzeugmittelpunkt, Bauteilaufnahme, Kabelführung, Sensorposition, Kollisionsräume und Zugänglichkeit beeinflussen Prozesssicherheit und Maschinenfunktion.
Deshalb entwickelt CITAN Roboterapplikation und Maschinenkonstruktion als zusammenhängendes System.
08 / APPLICATIONS
Robotik kann unterschiedliche Funktionen innerhalb einer Maschinen- und Automatisierungslösung übernehmen.
01
Bauteile aufnehmen, bewegen, positionieren und übergeben.
02
Montageprozesse flexibel und reproduzierbar automatisieren.
03
Werkzeugmaschinen und Prozessstationen automatisiert be- und entladen.
04
Bearbeitungs-, Dosier-, Prüf- oder andere Prozesswerkzeuge robotergestützt führen.
05
Bauteile zu Prüfstationen bewegen oder Vision- und Messprozesse unterstützen.
06
Produkte zwischen unterschiedlichen Prozessschritten bewegen.
09 / SYSTEM THINKING
Eine leistungsfähige Roboterzelle entsteht nicht durch den Roboter allein. Entscheidend ist das Zusammenspiel aus Mechanik, Werkzeug, Materialfluss, Sensorik, Steuerung, Sicherheit und Prozess.
CITAN entwickelt diese Komponenten als eine durchgängige Maschinenlösung.
START YOUR PROJECT
Sie möchten Robotik in einen Produktionsprozess integrieren oder eine vollständige Roboterapplikation entwickeln? Sprechen Sie mit uns über Bauteil, Prozess und Anforderungen.